- BIST10012,151-0.94%
- الدولار49.220.00%
- اليورو55.21+0.28%
- الذهب4,195.90+0.13%
- الفائدة37.00%-1.00
- البيتكوين82,500-1.40%
- 13 أكتوبر 202618°
- BIST10012,151-0.94%
- الدولار49.220.00%
- اليورو55.21+0.28%
- الذهب4,195.90+0.13%
- الفائدة37.00%-1.00
- البيتكوين82,500-1.40%
- 13 أكتوبر 202618°
طوّرت مؤسسة TÜME مركبة زراعية ذاتية القيادة مدعومة بالذكاء الاصطناعي
استعرضت مؤسسة TÜME مركبتها البرية ذاتية القيادة والمدعومة بالذكاء الاصطناعي خلال مهرجان تيكنوفيست في مطار شانلي أورفا غاب. وتستطيع المركبة رش المبيدات داخل البيوت البلاستيكية، ورصد الأمراض، ومتابعة المحاصيل، ثم تعود إلى محطة الشحن بعد إتمام مهمتها.


استُعرضت المركبة البرية ذاتية القيادة والمدعومة بالذكاء الاصطناعي، التي طوّرتها مؤسسة TÜME، خلال مهرجان الطيران والفضاء والتكنولوجيا (تيكنوفيست) الذي أُقيم في مطار شانلي أورفا غاب. وتستطيع المركبة، المعروضة في منطقة فعاليات TÜME، التحرك من دون الحاجة إلى تدخل بشري، واستشعار محيطها بواسطة أجهزة الاستشعار، وتنفيذ مهام مختلفة باستخدام تقنية معالجة الصور.
وقال عضو مجلس إدارة مؤسسة TÜME محمد فاتح أوزاي إنهم يهدفون إلى خفض تكاليف العمالة والتكاليف التشغيلية من خلال استخدام التقنيات الذاتية القيادة في الزراعة. وأوضح أوزاي أن المنصة طُوّرت بحيث يمكن استخدامها لأغراض مختلفة، مشيراً إلى أنهم يعملون خصوصاً على إنتاج التوت الأزرق في البيوت البلاستيكية.
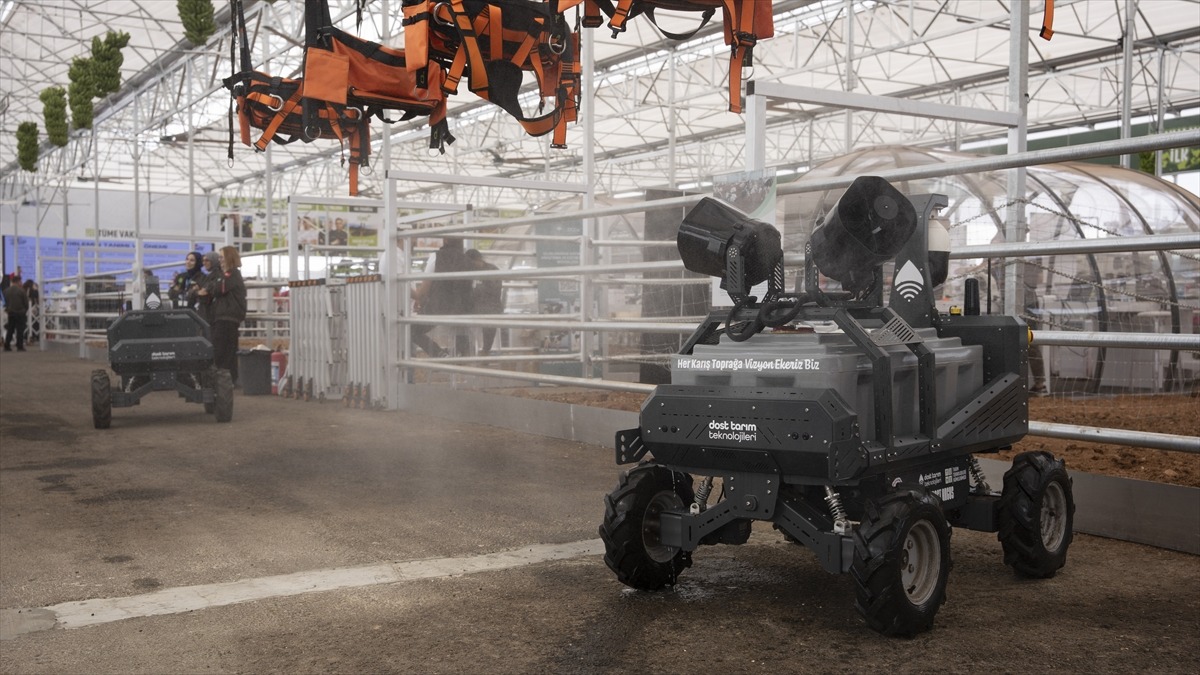
وأشار أوزاي إلى أن رش المبيدات في البيوت البلاستيكية يتطلب تكاليف مرتفعة وقوى عاملة، موضحاً أن المركبة تستطيع شحن نفسها وتعبئة المبيدات والتنقل في المنطقة لإتمام مهمة الرش. وأضاف أن المنصة يمكن استخدامها أيضاً مع محاصيل زراعية مختلفة.
وتتيح الكاميرا وتقنية معالجة الصور الموجودتان في المركبة متابعة نمو المحاصيل ورصد الأمراض. ويمكن إجراء الحصاد من خلال دمج ذراع آلية في النظام، كما يمكن نقل المنتجات عبر تركيب صناديق ومعدات مختلفة على المنصة.
يمكن استخدامها أيضاً في تربية الحيوانات
تُصمَّم المنصة الذاتية القيادة بحيث يمكن استخدامها أيضاً في مجال تربية الحيوانات من خلال تزويدها بملحقات مختلفة. ويمكن تحويل المركبة إلى جهاز لدفع العلف أو نقل العجول، كما تستطيع تنفيذ مهام خلط السماد العضوي وتوزيع العلف ودفعه.
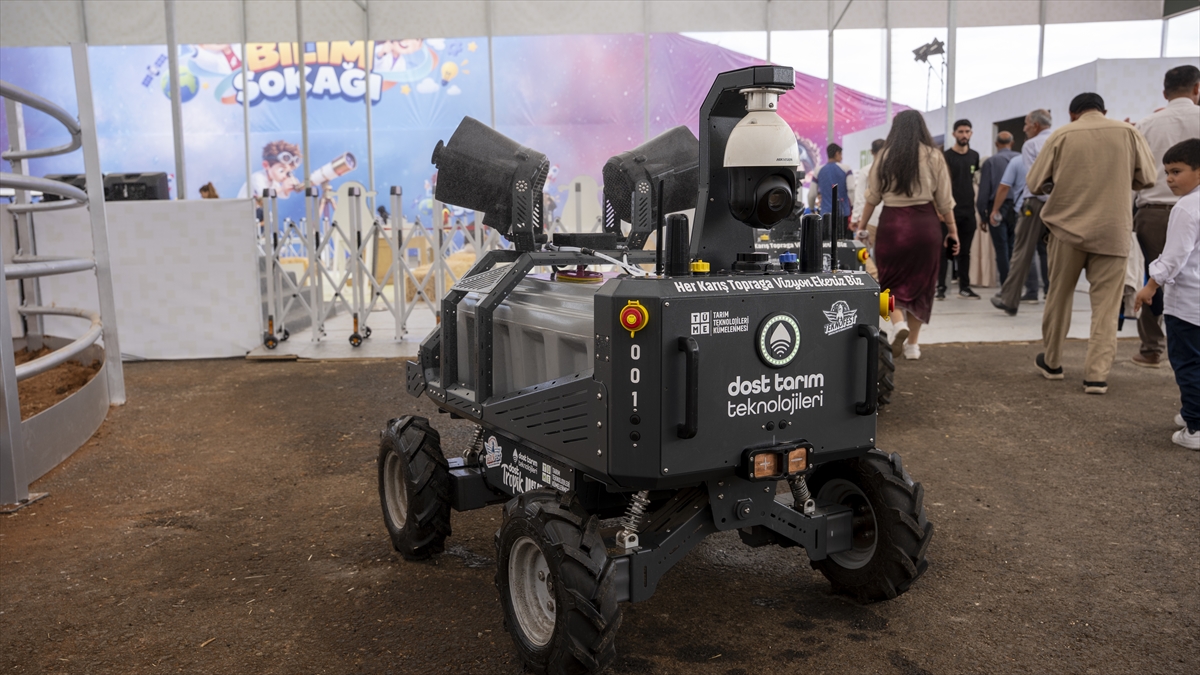
وقال مهندس الروبوتات علي ألتين إن المركبة صُممت خصوصاً لرش المبيدات في البيوت البلاستيكية. وأوضح أنهم طوّروا نظاماً يستطيع التحرك ذاتياً باستخدام الكاميرات وأجهزة استشعار ليدار، نظراً إلى عدم إمكانية استخدام الطائرات المسيّرة في البيوت البلاستيكية.
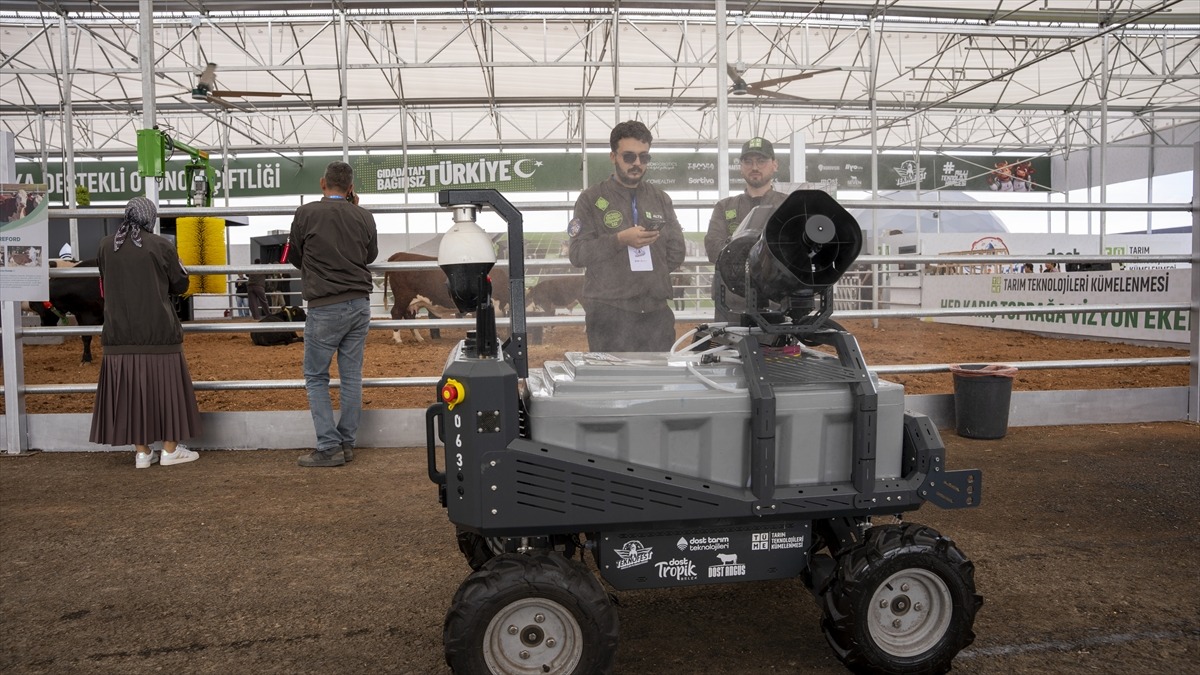
وأوضح ألتين أن تحليل الأمراض يمكن إجراؤه بواسطة الكاميرا الموجودة في الجزء الأمامي من المركبة، وأنه يمكن تحديد المنطقة المصابة ورش المبيد عليها فقط. ويمكن التحكم في المركبة عبر تطبيق للهواتف المحمولة، كما يستطيع المستخدمون تحديد وقت التشغيل وتكرار الرش.
تتحرك المركبة وفق الأوامر المحددة، ثم تعود إلى محطة الشحن بعد إتمام مهمة الرش. وقال باريش شن، الذي يعمل في قسم البحث والتطوير الإلكتروني والميكانيكي، إن المركبة اكتمل تطويرها خلال نحو شهرين إلى شهرين ونصف بالتزامن مع تطوير البرمجيات، فيما استغرق التصميم الميكانيكي للنموذج الأولي نحو شهر واحد.
اشترك في The Turkiye Times
اشترك ليتم إعلامك بالأخبار والتطورات والإعلانات الخاصة. سنبقيك على اطلاع.
بالتسجيل، فإنك توافق على سياسة الخصوصية الخاصة بنا